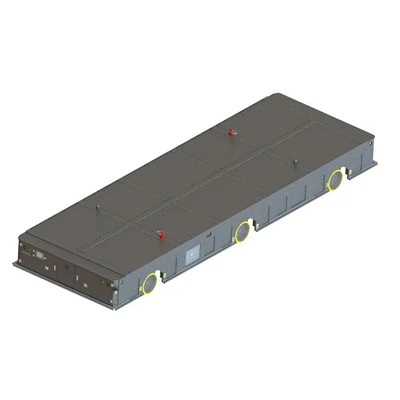
În calitate de furnizor de vehicule cu ghidaj automat pentru încărcături grele (AGV), întâmpin adesea întrebări despre modul în care aceste mașini robuste își ajustează viteza în funcție de calea pe care o parcurg. Acesta este un aspect critic al funcționării AGV, deoarece are un impact direct asupra eficienței, siguranței și performanței generale a sistemelor de manipulare a materialelor. În această postare pe blog, voi aprofunda mecanismele și strategiile pe care le folosesc AGV-urile cu sarcină grea pentru a-și adapta viteza la diferite căi.
Înțelegerea necesității de reglare a vitezei
AGV-urile de sarcină grea sunt proiectate pentru a transporta sarcini utile mari și grele, care pot varia de la câteva tone la zeci de tone. Aceste vehicule funcționează în diferite medii industriale, inclusiv depozite, fabrici și porturi. Căile pe care le urmează pot fi complexe, cu diferite tipuri de teren, obstacole și condiții de trafic. Prin urmare, este esențial ca AGV-urile să își ajusteze viteza pentru a asigura o funcționare lină și sigură.
Unul dintre motivele principale pentru reglarea vitezei este menținerea stabilității. Atunci când transportă sarcini grele, AGV-urile trebuie să se deplaseze la o viteză care să le permită să mențină echilibrul și să prevină răsturnarea. O schimbare bruscă a vitezei sau a direcției poate determina deplasarea sarcinii, ducând la instabilitate și la potențiale accidente. Reglându-și viteza în funcție de traseu, AGV-urile pot minimiza riscul unor astfel de incidente și pot asigura siguranța atât a vehiculului, cât și a mediului înconjurător.
Un alt factor important este eficiența. Căi diferite pot necesita viteze diferite pentru a optimiza procesul de transport. De exemplu, pe trasee drepte și fără obstacole, AGV-urile se pot deplasa cu o viteză mai mare pentru a reduce timpul de călătorie și a crește randamentul. Pe de altă parte, în zonele cu viraje strânse, pasaje înguste sau trafic intens, este necesară o viteză mai mică pentru a asigura manevrarea în siguranță și pentru a evita coliziunile. Reglându-le viteza în consecință, AGV-urile pot îmbunătăți eficiența generală a sistemului de manipulare a materialelor.
Senzori și sisteme de navigație
Pentru a-și ajusta viteza în funcție de traseu, AGV-urile cu sarcină grea se bazează pe o varietate de senzori și sisteme de navigație. Aceste tehnologii permit AGV-urilor să perceapă împrejurimile lor, să detecteze obstacolele și să determine viteza optimă pentru fiecare secțiune a traseului.
Unul dintre cei mai des utilizați senzori este scanerul laser. Scanerele laser emit fascicule laser într-un interval de 360 de grade și măsoară distanța până la obiectele din mediu. Analizând semnalele laser reflectate, AGV poate crea o hartă detaliată a împrejurimilor și poate detecta orice obstacole sau modificări ale traseului. Pe baza acestor informații, AGV-ul își poate regla viteza pentru a evita coliziunile și pentru a asigura funcționarea în siguranță.
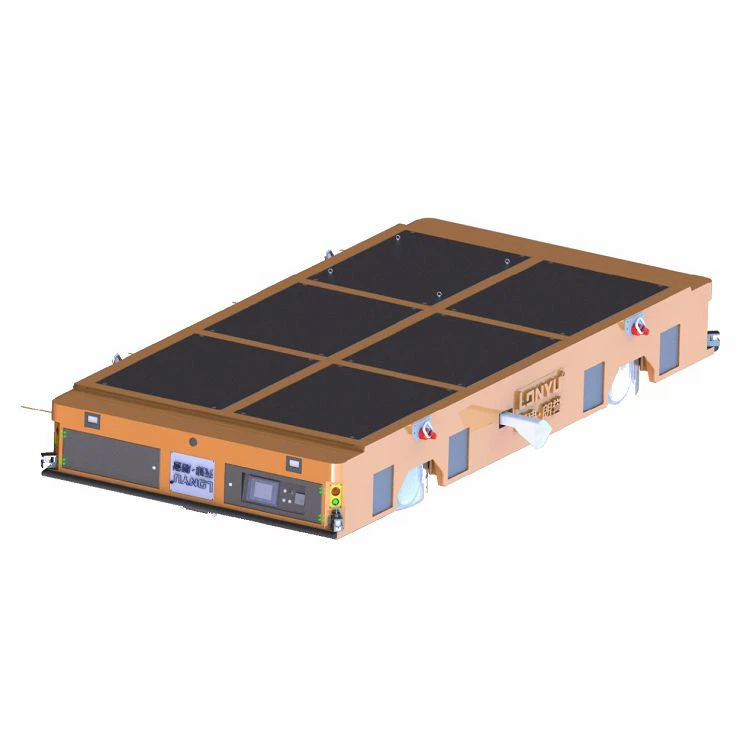
Pe lângă scanerele cu laser, AGV-urile pot folosi și alți senzori, cum ar fi camere, senzori cu ultrasunete și senzori de proximitate. Camerele pot oferi informații vizuale despre mediu, permițând AGV-ului să detecteze și să recunoască obiecte, semne și marcaje. Senzorii cu ultrasunete și senzorii de proximitate pot detecta prezența obiectelor din apropiere și pot oferi informații despre distanța și poziția relativă a acestora. Prin combinarea datelor de la mai mulți senzori, AGV poate obține o înțelegere mai cuprinzătoare a împrejurimilor și poate lua decizii mai precise cu privire la reglarea vitezei.
Sistemele de navigație sunt o altă componentă crucială a ajustării vitezei AGV. Aceste sisteme folosesc o varietate de tehnologii precum GPS, navigație inerțială și ghidare cu bandă magnetică sau cablu pentru a determina poziția și orientarea AGV-ului pe traseu. Comparând poziția actuală a AGV-ului cu traseul pre-programat, sistemul de navigație poate calcula viteza optimă pentru fiecare secțiune a traseului și poate trimite comenzi sistemului de control al AGV-ului pentru a-și ajusta viteza în consecință.
Planificarea traseului și profilele de viteză
Pe lângă senzori și sisteme de navigație, AGV-urile cu sarcină grea folosesc și planificarea traseului și profilele de viteză pentru a-și ajusta viteza în funcție de traseu. Planificarea traseului implică determinarea rutei optime de urmat de AGV pe baza punctului de plecare, a destinației și a oricăror obstacole sau constrângeri din mediu. Algoritmul de planificare a traseului ia în considerare factori precum dimensiunea AGV-ului, raza de viraj și viteza maximă pentru a se asigura că calea selectată este fezabilă și eficientă.
Odată planificată traseul, sistemul de control al AGV generează un profil de viteză pentru fiecare secțiune a traseului. Profilul de viteză definește viteza dorită a AGV-ului în diferite puncte de-a lungul căii, luând în considerare factori precum curbura căii, prezența obstacolelor și condițiile de trafic. Profilul de viteză poate fi preprogramat sau ajustat dinamic pe baza datelor senzorului în timp real.
De exemplu, pe o cale dreaptă și neobstrucționată, profilul de viteză poate specifica o viteză mare constantă pentru a maximiza eficiența. Pe o cale curbă, profilul de viteză poate reduce treptat viteza pentru a asigura o manevrare sigură. În zonele cu trafic intens sau obstacole potențiale, profilul de viteză poate specifica o viteză mai mică pentru a permite AGV-ului să reacționeze în timp util.
Strategii de control adaptiv
Pentru a optimiza și mai mult reglarea vitezei, AGV-urile cu sarcină grea pot utiliza strategii de control adaptiv. Aceste strategii permit AGV-ului să își ajusteze viteza în timp real pe baza condițiilor în schimbare din mediu. De exemplu, dacă un obstacol apare brusc pe traseu, AGV-ul își poate folosi senzorii pentru a detecta obstacolul și pentru a reduce imediat viteza pentru a evita o coliziune. Odată ce obstacolul este îndepărtat, AGV-ul își poate crește viteza din nou pentru a relua funcționarea normală.
Strategiile de control adaptiv pot lua în considerare și factori precum greutatea încărcăturii, nivelul bateriei și condițiile de mediu. De exemplu, dacă AGV-ul transportă o sarcină mai mare, poate fi necesar să-și reducă viteza pentru a menține stabilitatea. În mod similar, dacă nivelul bateriei este scăzut, poate fi necesar ca AGV-ul să-și ajusteze viteza pentru a economisi energie. Prin adaptarea la aceste condiții în schimbare, AGV poate asigura performanță și eficiență optime.
Concluzie
În concluzie, AGV-urile Heavy Load își ajustează viteza în funcție de traseu printr-o combinație de senzori, sisteme de navigație, planificare a traseului, profiluri de viteză și strategii de control adaptiv. Aceste tehnologii permit AGV-urilor să perceapă împrejurimile lor, să detecteze obstacolele și să determine viteza optimă pentru fiecare secțiune a traseului. Reglându-și viteza în consecință, AGV-urile pot asigura o funcționare lină și sigură, pot îmbunătăți eficiența și pot minimiza riscul de accidente.
Dacă sunteți interesat să aflați mai multe despre noastreAGV-uri de mare capacitate,Piese supraponderale Trans AGV, sauAGV-uri Omni Direcție pentru sarcini grele, vă rugăm să nu ezitați să ne contactați pentru o discuție detaliată și o negociere de achiziție. Ne angajăm să oferim soluții AGV de înaltă calitate, care să răspundă nevoilor și cerințelor dumneavoastră specifice.
Referințe
- [1] TA Al-Habaibeh, „Automated Guided Vehicles: Technology, Applications, and Future Trends,” Journal of Manufacturing Technology Management, vol. 22, nr. 3, p. 338-356, 2011.
- [2] MGH Bell și L. Iida, „Transport Network Analysis”, John Wiley & Sons, 1997.
- [3] RD Schraft și C. Wachsmuth, „Intelligent Sensor Systems for Mobile Robots”, Springer, 1998.