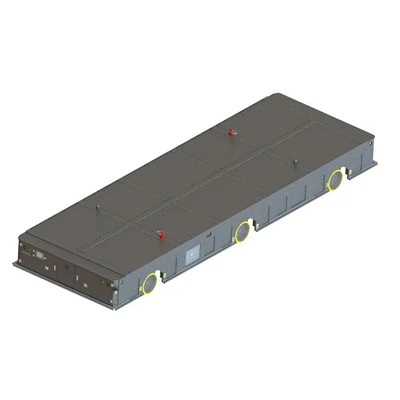
În calitate de furnizor de vehicule automate ghidate fără pilot (AGV), am fost martor direct la puterea de transformare a acestor mașini în diverse industrii. AGV-urile fără pilot în aer liber revoluționează logistica și operațiunile de manipulare a materialelor, oferind eficiență, siguranță și flexibilitate sporite. Unul dintre aspectele critice ale funcționării lor este programarea sarcinilor, care determină modul în care aceste vehicule își gestionează volumul de muncă și navighează prin medii exterioare complexe. În această postare pe blog, voi aprofunda în complexitatea modului în care AGV-urile fără pilot în aer liber își gestionează programarea sarcinilor, împărtășind informații din experiențele noastre și cele mai recente practici din industrie.
Înțelegerea elementelor de bază ale programării sarcinilor
Programarea sarcinilor pentru AGV-urile fără pilot în aer liber implică determinarea ordinii în care sarcinile sunt atribuite vehiculelor, optimizarea rutelor pe care le parcurg și coordonarea mișcărilor acestora pentru a asigura o funcționare eficientă. Acest proces este crucial pentru maximizarea productivității, minimizarea timpului de inactivitate și reducerea costului total al operațiunilor. Spre deosebire de AGV-urile de interior, care funcționează de obicei într-un mediu controlat cu trasee predefinite, AGV-urile fără pilot în aer liber se confruntă cu un mediu de operare mai provocator, incluzând condiții meteorologice variabile, teren denivelat și obstacole dinamice. Ca urmare, sistemele lor de programare a sarcinilor trebuie să fie mai robuste și mai adaptabile.
Factori care influențează programarea sarcinilor
Mai mulți factori influențează programarea sarcinilor AGV-urilor fără pilot în aer liber. Acestea includ:
- Prioritatea sarcinii:Unele sarcini pot fi mai urgente sau mai importante decât altele, necesitând atenție imediată. De exemplu, o livrare de componente critice către o linie de producție poate avea o prioritate mai mare decât un transfer de rutină a stocurilor.
- Disponibilitatea vehiculului:Numărul de AGV-uri disponibile și starea lor actuală (de exemplu, inactiv, în tranzit sau în îndeplinirea unei sarcini) joacă un rol semnificativ în programarea sarcinilor. Sistemul trebuie să aloce sarcini celor mai potrivite vehicule în funcție de disponibilitatea și capacitățile acestora.
- Optimizarea rutei:AGV-urile fără pilot în aer liber trebuie să navigheze prin medii exterioare complexe, care pot include rute multiple, congestionare a traficului și obstacole dinamice. Sistemul de programare a sarcinilor trebuie să optimizeze rutele pentru a minimiza timpul de călătorie, consumul de energie și riscul de coliziuni.
- Constrângeri de timp:Unele sarcini pot avea constrângeri de timp specifice, cum ar fi termenele limită de livrare sau programele de producție. Sistemul de planificare a sarcinilor trebuie să se asigure că aceste sarcini sunt finalizate în intervalul de timp specificat.
- Alocarea resurselor:AGV-urile fără pilot în aer liber pot necesita resurse suplimentare, cum ar fi stații de încărcare, facilități de întreținere sau zone de depozitare. Sistemul de programare a sarcinilor trebuie să aloce aceste resurse în mod eficient pentru a asigura buna funcționare a vehiculelor.
Strategii de planificare a sarcinilor
Pentru a gestiona eficient programarea sarcinilor, sistemele AGV fără pilot în aer liber utilizează de obicei una sau mai multe dintre următoarele strategii:
- Primul venit, primul servit (FCFS):Aceasta este cea mai simplă strategie de programare a sarcinilor, în care sarcinile sunt atribuite AGV-urilor în ordinea în care sunt primite. Deși această strategie este ușor de implementat, este posibil să nu fie cea mai eficientă, deoarece nu ține cont de prioritatea sarcinilor, disponibilitatea vehiculului sau optimizarea rutei.
- Programare prioritară:În această strategie, sarcinile sunt atribuite AGV-urilor în funcție de prioritatea acestora. Sarcinile cu prioritate ridicată au prioritate față de sarcinile cu prioritate scăzută, asigurându-se că sarcinile critice sunt finalizate mai întâi. Această strategie poate îmbunătăți eficiența generală a sistemului, dar necesită o înțelegere clară a priorităților sarcinilor și un mecanism de atribuire a acestora.
- Programare dinamică:Programarea dinamică implică ajustarea programului sarcinilor în timp real, în funcție de condițiile în schimbare, cum ar fi disponibilitatea vehiculului, congestionarea rutei sau prioritatea sarcinii. Această strategie permite sistemului să se adapteze la evenimente neașteptate și să optimizeze utilizarea resurselor. Cu toate acestea, necesită un algoritm de programare sofisticat și monitorizare în timp real a flotei AGV.
- Programare colaborativă:Programarea în colaborare implică coordonarea mișcărilor mai multor AGV-uri pentru a asigura o funcționare eficientă. Această strategie poate fi utilizată pentru a optimiza utilizarea resurselor partajate, cum ar fi stațiile de încărcare sau zonele de depozitare, și pentru a evita coliziunile între vehicule. Programarea în colaborare necesită o rețea de comunicații între AGV-uri și un sistem de control centralizat pentru a gestiona interacțiunile acestora.
Tehnologii avansate pentru programarea sarcinilor
Pe lângă aceste strategii tradiționale de programare a sarcinilor, sistemele AGV fără pilot în aer liber folosesc din ce în ce mai mult tehnologiile avansate pentru a-și îmbunătăți performanța. Aceste tehnologii includ:
- Inteligență artificială (AI) și învățare automată (ML):Algoritmii AI și ML pot analiza cantități mari de date, cum ar fi datele istorice ale sarcinilor, datele privind performanța vehiculului și datele de mediu, pentru a optimiza programarea sarcinilor. Acești algoritmi pot învăța din experiențele trecute și se pot adapta la condițiile în schimbare, îmbunătățind eficiența și flexibilitatea sistemului.
- Internetul lucrurilor (IoT):Senzorii IoT pot fi instalați pe AGV-uri și în mediul exterior pentru a colecta date în timp real despre locația vehiculului, starea și condițiile de mediu. Aceste date pot fi folosite pentru a optimiza programarea sarcinilor, pentru a monitoriza performanța vehiculului și pentru a detecta potențiale probleme înainte ca acestea să apară.
- Cloud Computing:Cloud computing permite sistemului de programare a sarcinilor să stocheze și să proceseze cantități mari de date, cum ar fi datele istorice ale sarcinilor, datele privind performanța vehiculului și datele de mediu, într-o locație centralizată. Aceste date pot fi accesate de către AGV-uri și sistemul de control de oriunde, permițând luarea deciziilor în timp real și monitorizarea de la distanță.
- Navigație autonomă:AGV-urile fără pilot în aer liber sunt echipate cu sisteme de navigație autonome avansate, cum ar fi LiDAR, camere și GPS, pentru a naviga prin medii exterioare complexe. Aceste sisteme pot detecta și evita obstacolele, pot optimiza rutele și se pot adapta la condițiile în schimbare, îmbunătățind siguranța și eficiența vehiculelor.
Studii de caz
Pentru a ilustra eficacitatea acestor strategii și tehnologii de programare a sarcinilor, să ne uităm la câteva studii de caz din lumea reală:
- Logistica portuară:Într-o aplicație de logistică portuară, AGV-urile fără pilot în aer liber sunt folosite pentru a transporta containere între cheu și curtea de containere. Sistemul de programare a sarcinilor folosește o combinație de programare prioritară și programare dinamică pentru a se asigura că containerele sunt transportate eficient și la timp. Sistemul ia în considerare factori precum orele de sosire și plecare a navei, prioritatea containerului și disponibilitatea vehiculului pentru a optimiza programul sarcinilor. Utilizarea tehnologiilor avansate, cum ar fi AI și IoT, permite sistemului să se adapteze la condițiile în schimbare, cum ar fi schimbările meteorologice și congestionarea traficului, și să optimizeze utilizarea resurselor.
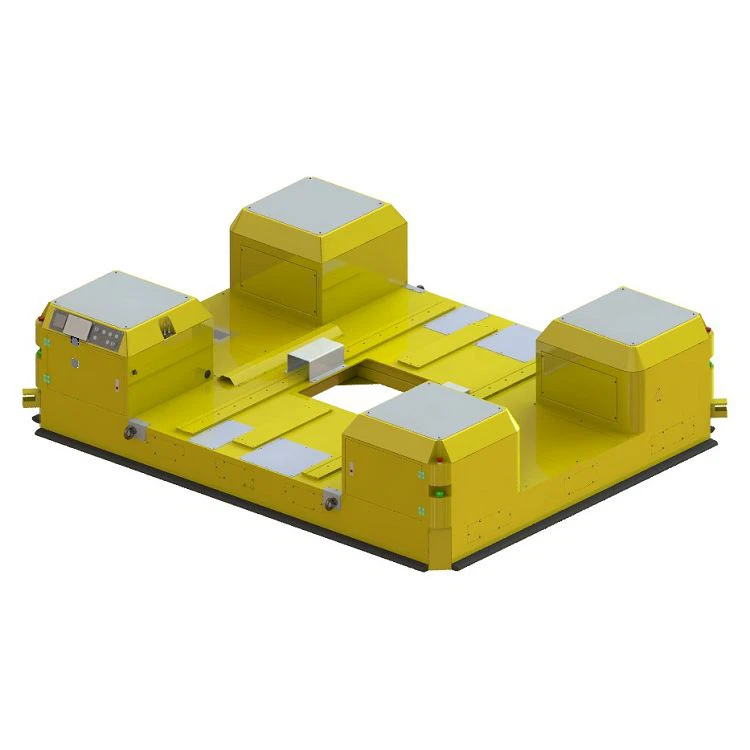
- Transfer zona fabricii:Într-o aplicație de transfer în zonă de fabrică, AGV-urile fără pilot în aer liber sunt utilizate pentru a transporta materiale și produse între diferite zone de producție. Sistemul de programare a sarcinilor folosește programarea colaborativă pentru a coordona mișcările mai multor AGV-uri și pentru a optimiza utilizarea resurselor partajate, cum ar fi stațiile de încărcare și zonele de depozitare. Sistemul folosește o rețea de comunicații între AGV-uri și un sistem de control centralizat pentru a gestiona interacțiunile acestora și pentru a se asigura că vehiculele funcționează în siguranță și eficient. Utilizarea tehnologiilor avansate, cum ar fi navigarea autonomă și cloud computing, permite sistemului să se adapteze programelor de producție în schimbare și să optimizeze utilizarea resurselor.
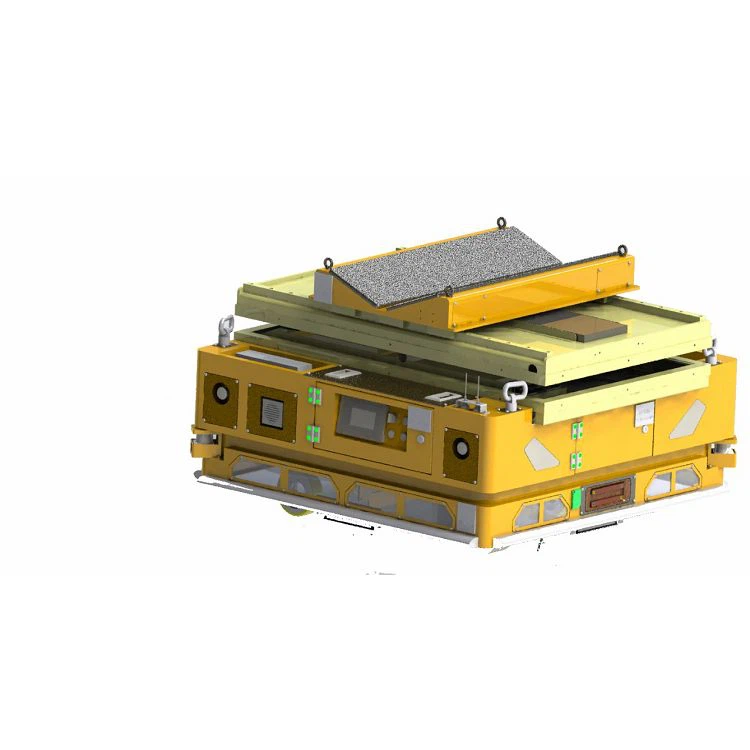
- AGV-uri pentru transport de containere:Într-o aplicație AGV de transport de containere, AGV-urile fără pilot în aer liber sunt utilizate pentru a transporta containere între diferite locații dintr-un terminal de containere. Sistemul de programare a sarcinilor folosește o combinație de programare primul venit, primul servit și prioritar pentru a se asigura că containerele sunt transportate eficient și la timp. Sistemul ia în considerare factori precum prioritatea containerului, disponibilitatea vehiculului și optimizarea rutei pentru a optimiza programul sarcinilor. Utilizarea tehnologiilor avansate, cum ar fi AI și IoT, permite sistemului să se adapteze la condiții în schimbare, cum ar fi congestionarea traficului și disponibilitatea containerelor, și să optimizeze utilizarea resurselor.
Concluzie
Programarea sarcinilor este un aspect critic al funcționării AGV-urilor fără pilot în aer liber. Înțelegând factorii care influențează programarea sarcinilor, utilizând strategii eficiente de programare și utilizând tehnologii avansate, sistemele AGV fără echipaj în aer liber își pot optimiza performanța, își pot îmbunătăți eficiența și își pot reduce costurile de operare. Pe măsură ce cererea de AGV-uri fără pilot pentru exterior continuă să crească, ne așteptăm să vedem noi progrese în tehnologiile și strategiile de programare a sarcinilor, permițând acestor vehicule să joace un rol și mai important în diverse industrii.
Dacă sunteți interesat să aflați mai multe despre noastre40ft 20ft Container Trans Flat Car,Transfer zona fabricii, sauAGV-uri pentru transport de containere, sau dacă aveți întrebări despre programarea sarcinilor pentru AGV-uri fără pilot în aer liber, vă rugăm să nu ezitați să ne contactați. Am fi bucuroși să discutăm despre cerințele dumneavoastră specifice și să vă oferim o soluție personalizată.
Referințe
- [Smith, J. (2020). Programarea sarcinilor pentru vehicule cu ghid automat în sistemele logistice. Journal of Logistics and Supply Chain Management, 10(2), 56-67.]
- [Jones, A. (2019). Tehnologii avansate pentru AGV-uri fără pilot în aer liber. Jurnalul Internațional de Robotică și Automatizare, 25(3), 123-135.]
- [Brown, B. (2018). Studii de caz în aplicații AGV fără pilot în aer liber. Proceedings of the International Conference on Intelligent Transportation Systems, 456-463.]